抽屜裡那支換下來的手機,除了拿來備用,還能做什麼?我們平常用它拍照、感應螢幕方向、執行 App,這些熟悉的能力,也能成為機器人感知環境與控制動作的工具。
UCLA 機器人與機構實驗室(RoMeLa)團隊提出的 PhoneBot,就把 Android 手機裝在小型雙足機器人的身體上,讓手機負責感測與部分運算,再和控制板、馬達一起完成動作。研究於 2026 年 10 月 6 日上傳 arXiv;本篇依作者預印本與專案網站資料整理,研究結果仍需要後續驗證。
先看看,它是一個什麼樣的機器人?
PhoneBot 的身體以雙腿和可轉動的軀幹為主,目前沒有手臂。依專案資料,包含手機後的高度為 48.3 公分、重量約 1.8 公斤,共有 13 個主動關節:兩腿各 6 個,軀幹另有 1 個。這些數字說明的是研究原型的結構,不能直接推論它能搬多重或走多遠。
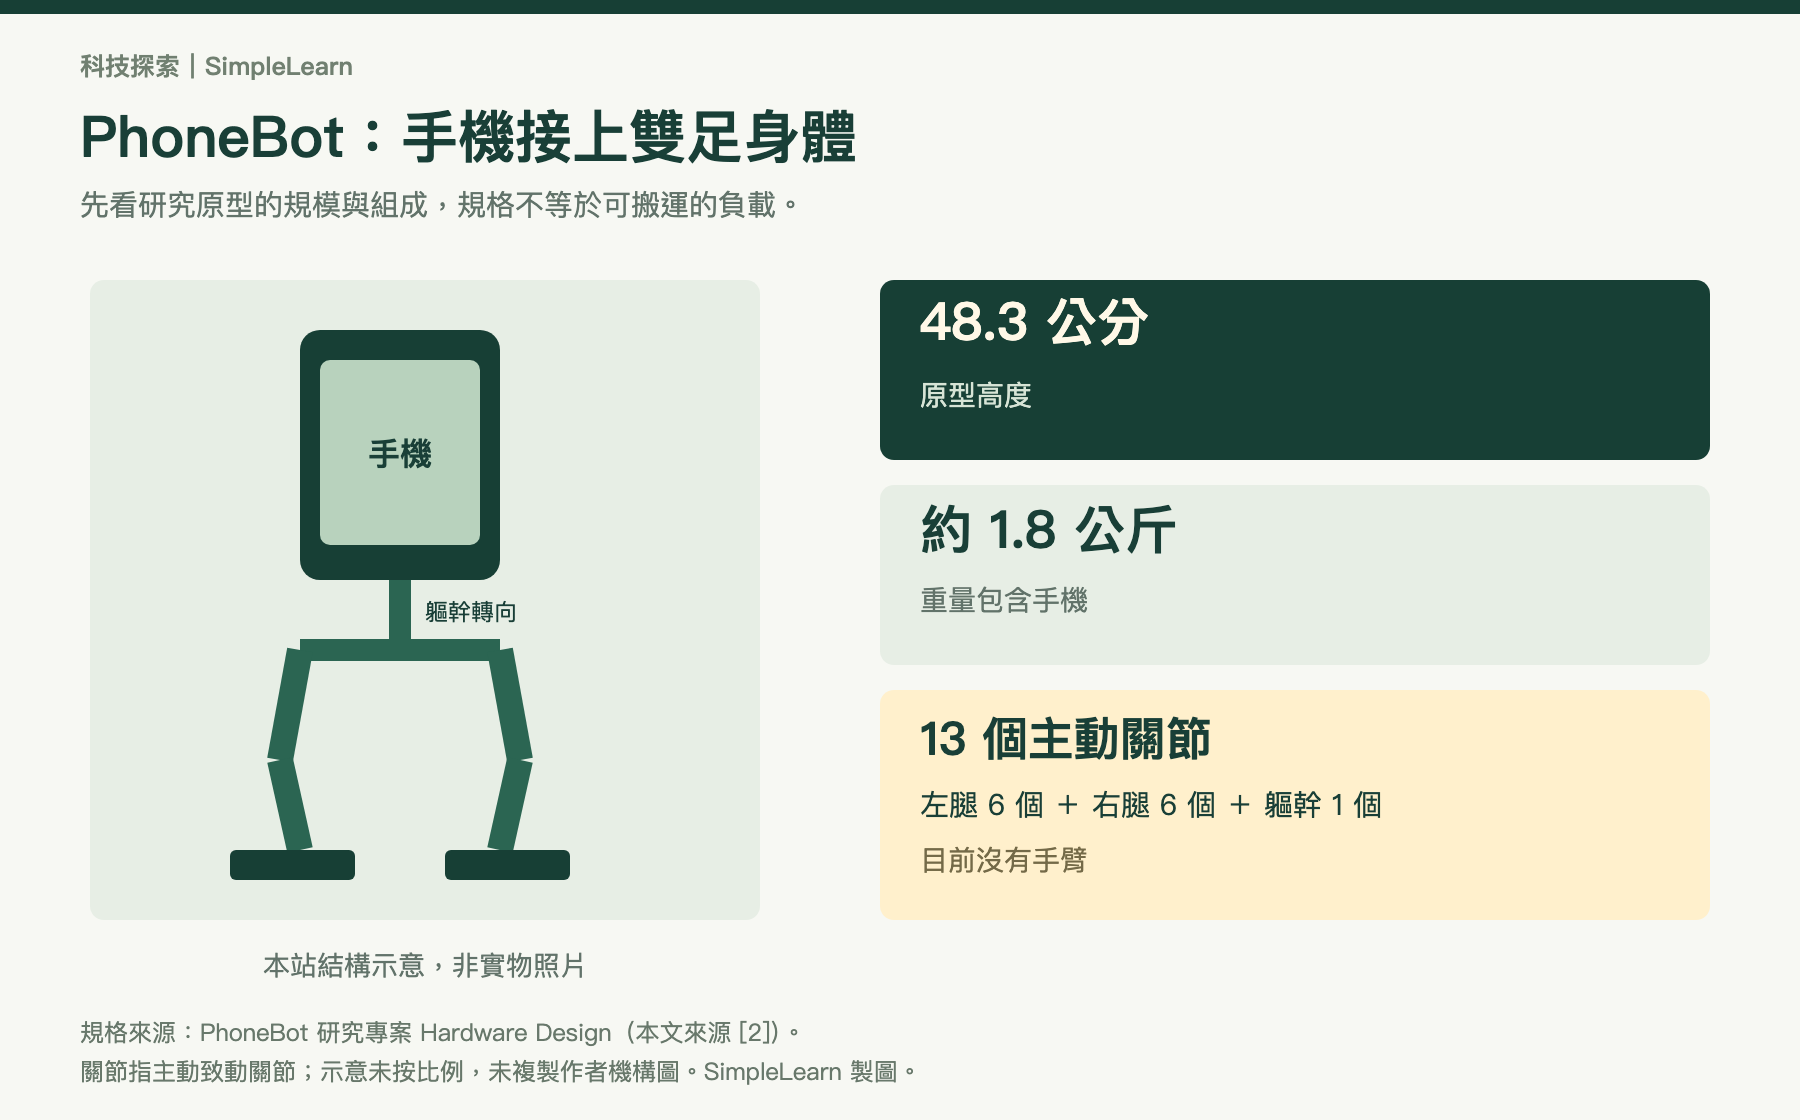
在作者展示中,它可以行走、轉向,並從趴下的姿勢站起來。對一般讀者來說,更值得追問的是:一支手機怎麼知道身體正在歪斜,又如何讓左右腿在適當時候移動?
延伸觀看|到官方網站看實物照片與影片
研究團隊在 PhoneBot 官方網站 放有實物照片、關節結構圖,以及行走、轉向與從地面起身的影片,可以和上方結構圖對照。觀看時可以留意:行走影片是遙控下的硬體測試,不代表機器人自行決定探索目標;起身影片展示的是恢復動作,也不等於已通過各種不平地面的步行測試。
手機原本就帶著一組感測與運算工具
手機的鏡頭可以提供影像;加速度計與陀螺儀則提供動作資訊。簡單地說,加速度計可量測包含重力影響的加速度,陀螺儀用來量測旋轉的快慢。透過適當處理,系統能利用這些訊號估計姿態與運動(見 Android 開發者文件)。手機感應橫放、直放的日常經驗,可作為理解的入口,但機器人的平衡控制還需要關節等其他資訊。
| 手機裡的工具 | 在 PhoneBot 裡負責什麼 | 需要分清楚的地方 |
|---|---|---|
| 相機 | 辨識人與姿態,支援追蹤及視覺定位 | 相機影像不等於行走策略的全部輸入 |
| 慣性感測器 | 提供旋轉與姿態相關訊號 | 仍需搭配關節狀態與使用者指令 |
| 處理器與 App | 執行感知程式及已訓練的行走策略 | 執行模型與訓練模型是不同工作 |
| Wi-Fi | 交換移動目標、馬達狀態與控制指令 | 必須有控制板和致動器完成動作 |
| 麥克風與喇叭 | 收音並播放對話回應 | 論文的對話後端在外部筆電 |
手機不直接拉動腿:先感測,再把指令交給馬達
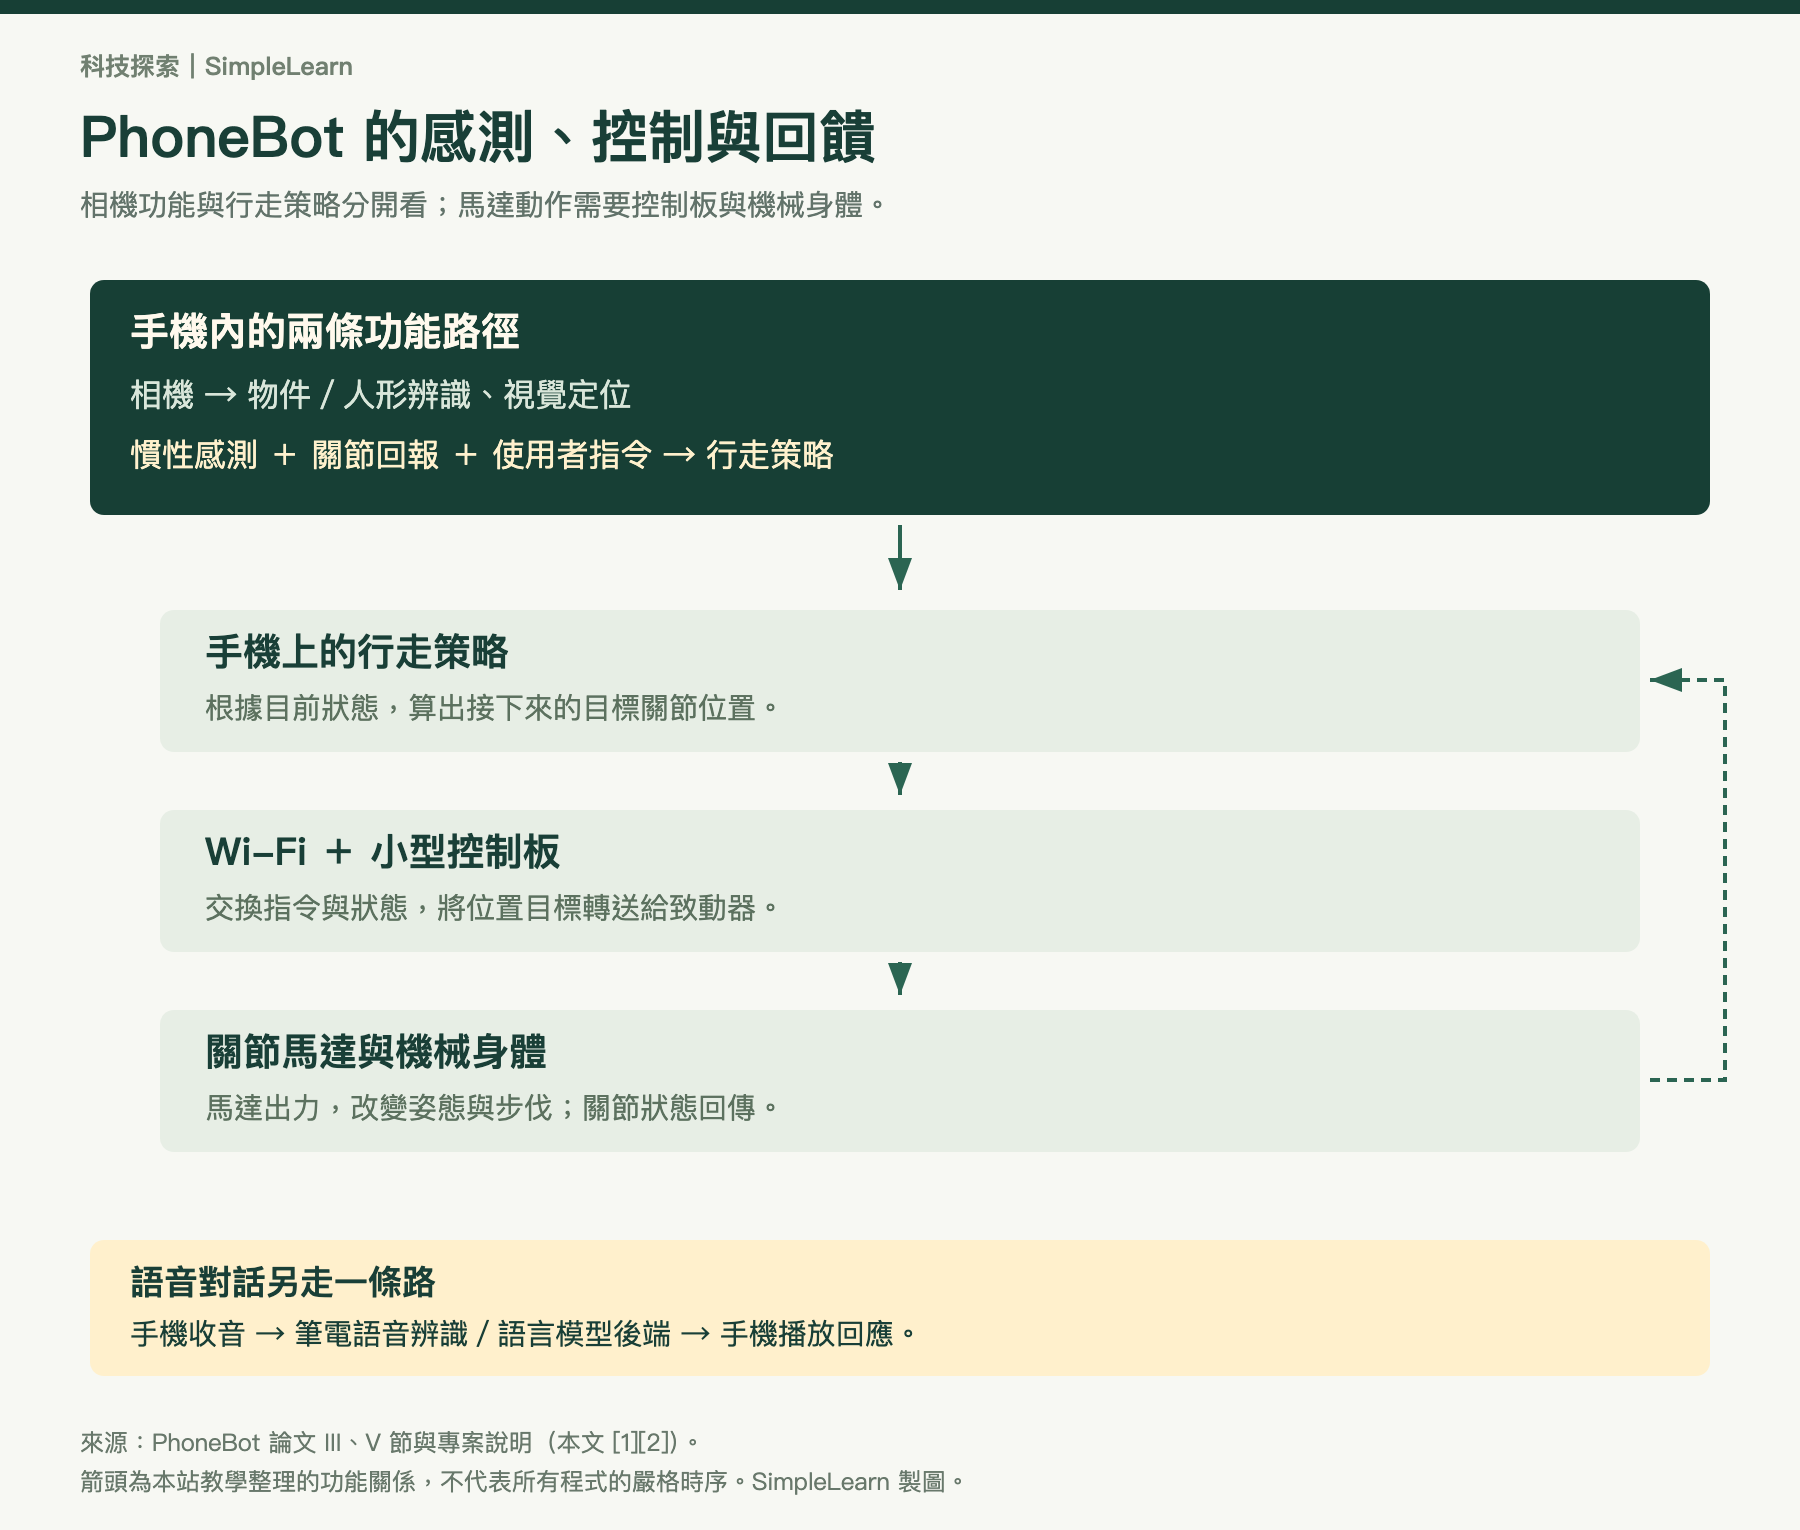
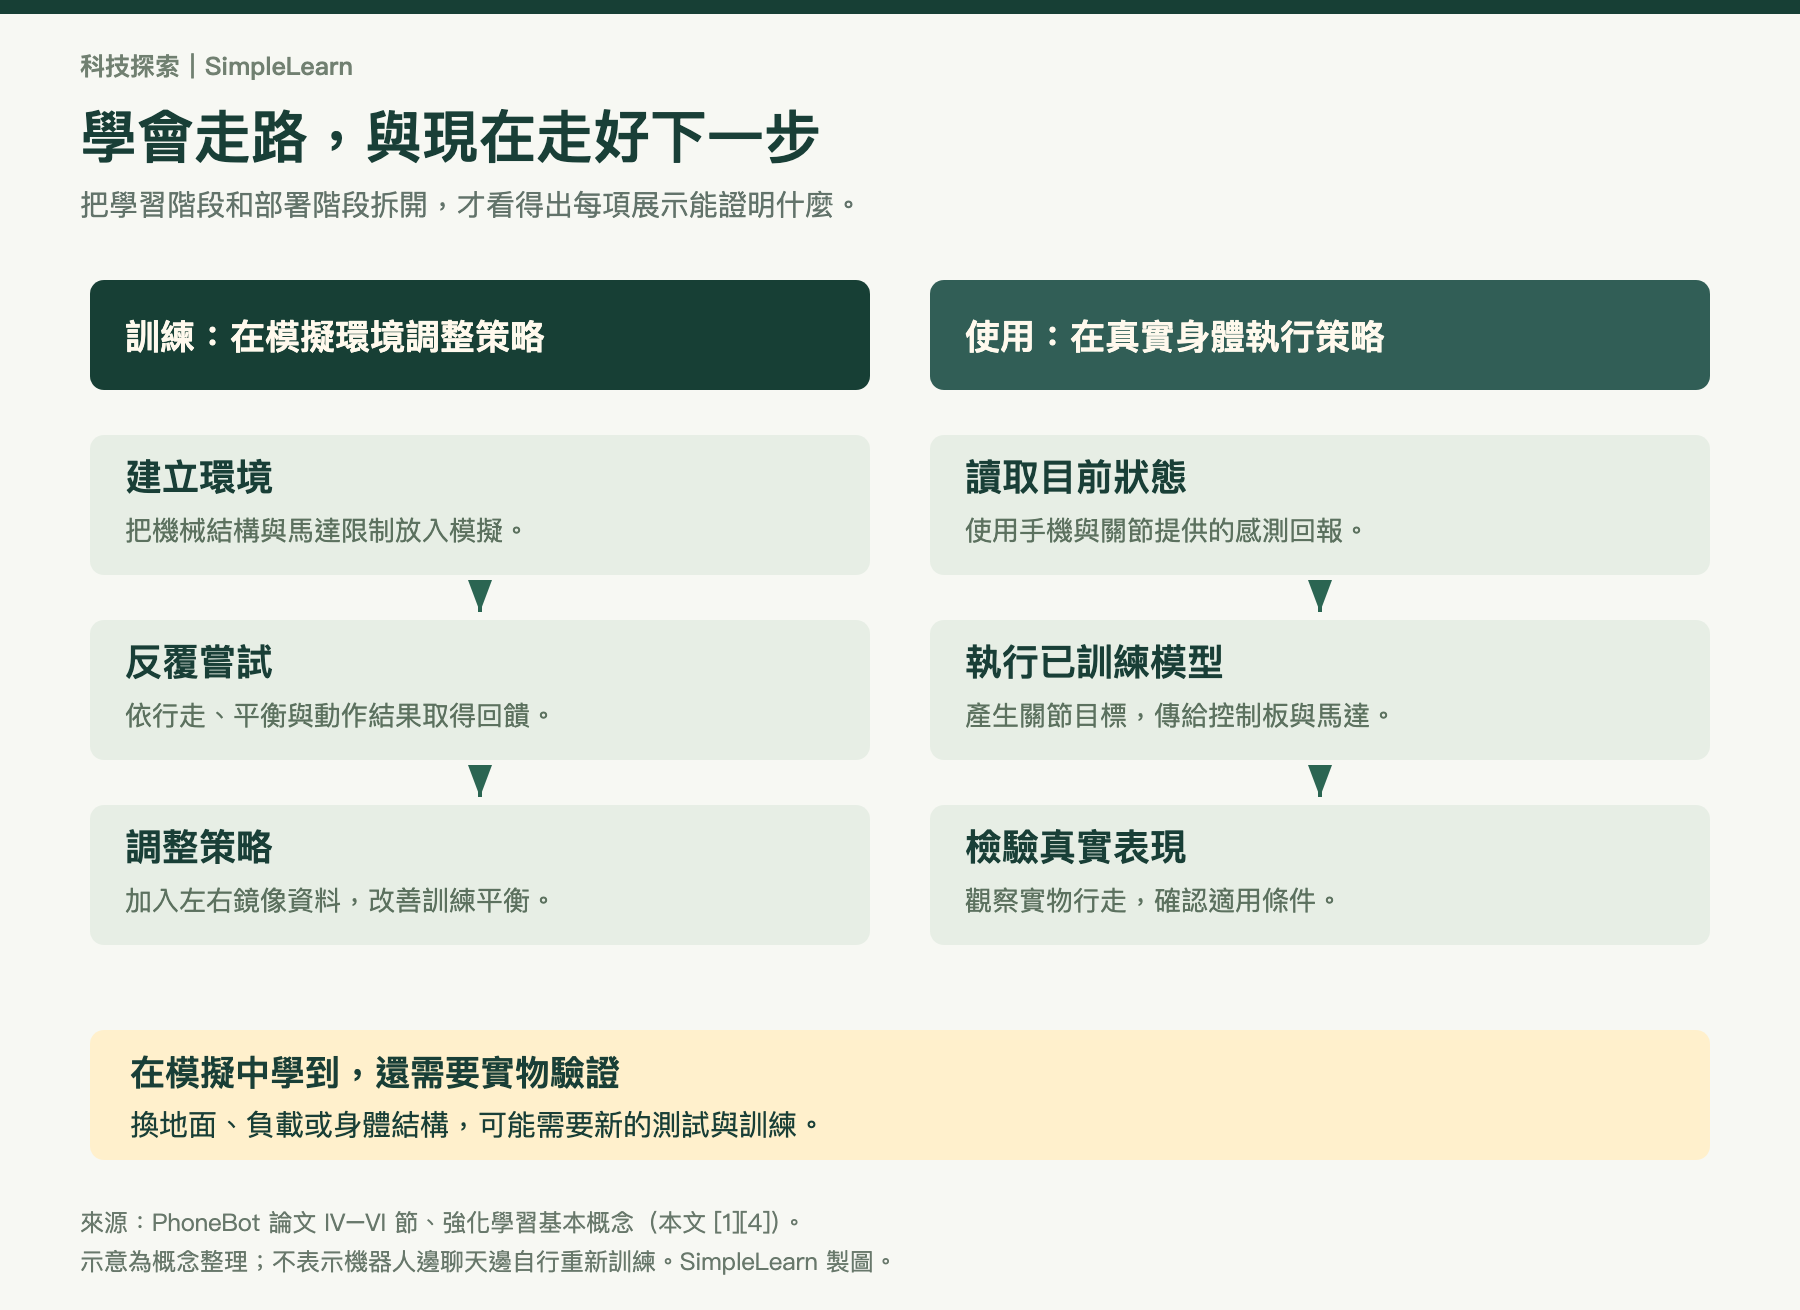
PhoneBot 的行走 App 讀取手機的慣性感測資料,也接收關節狀態和使用者的移動指令。已訓練的模型根據這些資訊,算出各關節接下來應該到達的位置,再透過 Wi-Fi 傳給身上的小型控制板,由控制板轉送給馬達;馬達狀態也沿通訊路徑回傳。
本站補充比喻|像拿著回報表指揮動作
可以把手機的行走策略想成一位持續讀取回報表的指揮者:身體歪了多少、關節目前在哪裡、下一步要往哪個方向,再交出新的動作安排。控制板負責傳達,馬達負責出力。這個比喻依上述回饋控制分工延伸;實際上是程式反覆處理數值,手機沒有人的身體感受。
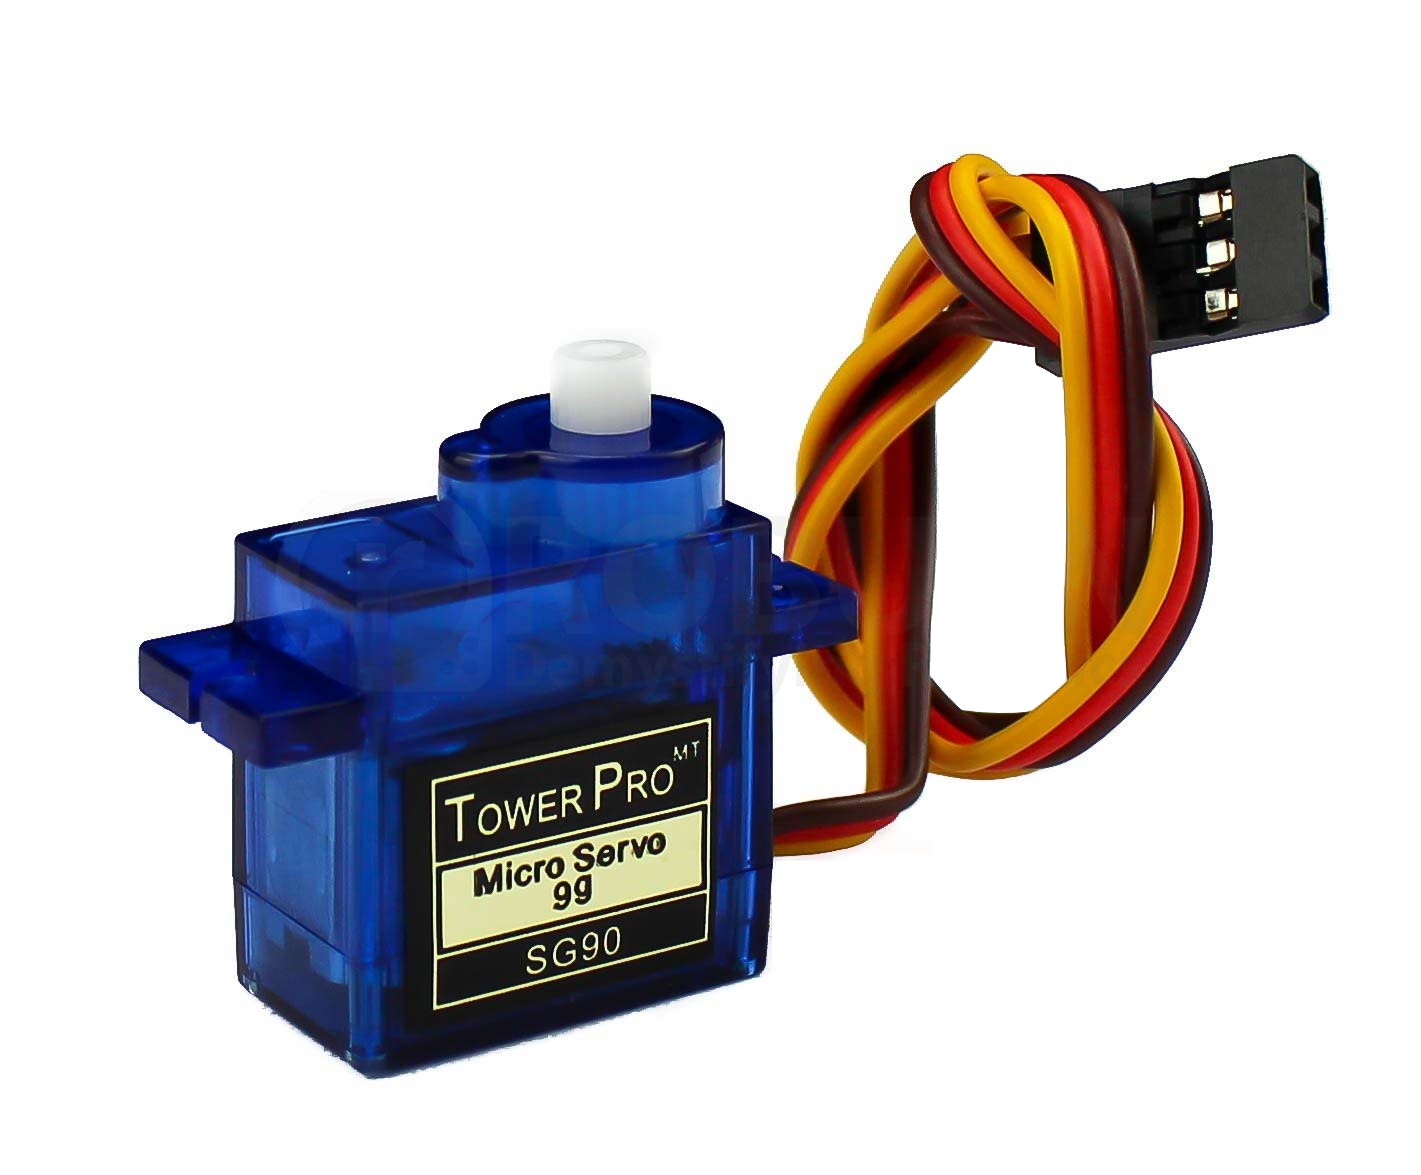
伺服馬達與一般只讓東西持續轉動的馬達,用途也不完全相同。在這個系統裡,控制的重點是讓關節追到指定位置,並回報狀態,而不只是「通電就轉」。PhoneBot 使用的馬達型號與下方示意照片不同。
它怎麼學會走路?先在模擬環境練習
如果把一套任意動作直接交給真實機器人,腿可能還沒走好就跌倒。強化學習(reinforcement learning)提供另一種方式:讓系統在環境中嘗試動作,依結果獲得回饋,再調整產生動作的策略。訓練要追求什麼,由研究者設定的回饋規則與環境條件共同決定(見 OpenAI Spinning Up)。
PhoneBot 團隊先在模擬中訓練,並把馬達出力與速度的限制納入模型。作者發現,少了對稱性的處理,策略可能學成偏用單側腿的走法,因此加入左右鏡像的訓練資料,改善模擬中的左右平衡。這是設計訓練方法的結果,不代表機器人懂得「公平使用兩條腿」。
換一支手機就能用?要看測過哪些功能
作者測試了四款 Android 手機,包含 2017 年的 Honor 9,以及 moto g 2024、moto g 2025 和 Galaxy A16 5G。論文報告它們都能執行主要的感測、通訊、行走策略與視覺功能;但 Honor 9 在該測試環境無法使用 ARCore 定位。因此,「四支測過的手機可用」不能換成「任何舊手機都能完整支援」。
語音功能也要另外看。論文中的手機把錄到的語音交給筆電上的辨識與語言模型後端,再播放回應。讀展示影片時,我們可以分別觀察:動作是人下達方向,還是系統自選目標?對話在手機上運算,還是借助另一部電腦?
這項研究,最適合拿來學什麼?
用手機當機器人運算平台的想法已有前作,例如 OpenBot 將手機接到輪式車體,研究跟隨人與自主導航。PhoneBot 把相近的整合方向帶到雙足平台,讀者可以由此看見:同樣有鏡頭與處理器,換成不同身體後,控制問題也跟著改變。
目前 PhoneBot 的步行策略以平坦地面訓練,馬達出力限制了負載與動態動作,手臂操作則仍是後續方向。它適合用來理解感測、學習與身體控制怎麼合作,而不是直接視為能在家中完成各種工作的成品。
一起觀察|看展示時,找出三種不同證據
打開 研究團隊展示頁,分別看模擬行走與實物行走:哪一段能證明訓練方式有幫助?哪一段能證明真實機器人做得到?若換成門檻、斜坡或需要手臂的任務,又還缺哪些證據?這是本站依研究範圍設計的閱讀練習。
參考來源
- Hou 等/arXiv:PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones(預印本 v1,2026-10-06)
https://arxiv.org/abs/2610.08737 - PhoneBot 研究團隊:PhoneBot 專案網站(查閱 2026-10-26)
https://phonebot.dev/ - Android Developers:Motion sensors(查閱 2026-10-26)
https://developer.android.com/develop/sensors-and-location/sensors/sensors_motion - OpenAI Spinning Up:Part 1: Key Concepts in RL(查閱 2026-10-26)
https://spinningup.openai.com/en/latest/spinningup/rl_intro.html - Müller、Koltun/arXiv:OpenBot: Turning Smartphones into Robots(2020-08-24)
https://arxiv.org/abs/2008.10631
本文由 AI 協助整理,經編輯審閱。