開車看到前方有石頭,我們會看看旁邊的空間,再決定怎麼繞過去。如果駕駛座上沒有人,而且車子遠在火星,這些判斷要交給誰?
2026 年 10 月 11 日,NASA 的毅力號(Perseverance)火星車累積行駛達 45.22 公里,超越機會號(Opportunity)保持的 45.16 公里,刷新地外車輛的累積行駛距離紀錄。這項消息由 NASA 於 10 月 12 日公布。
值得我們探索的,是這輛火星車如何在沒有現場駕駛的情況下,持續穿過陌生地形。它需要看清楚附近的障礙、知道自己在哪裡,也需要地球團隊決定下一個值得研究的地方。
45 公里,為什麼值得關注?
在地球上,45 公里可能只是一段通勤距離;對火星車來說,沿途的岩石與地形都必須謹慎處理。毅力號用了約五年半達到這項紀錄,機會號則在接近十五年的探索中累積原有里程。
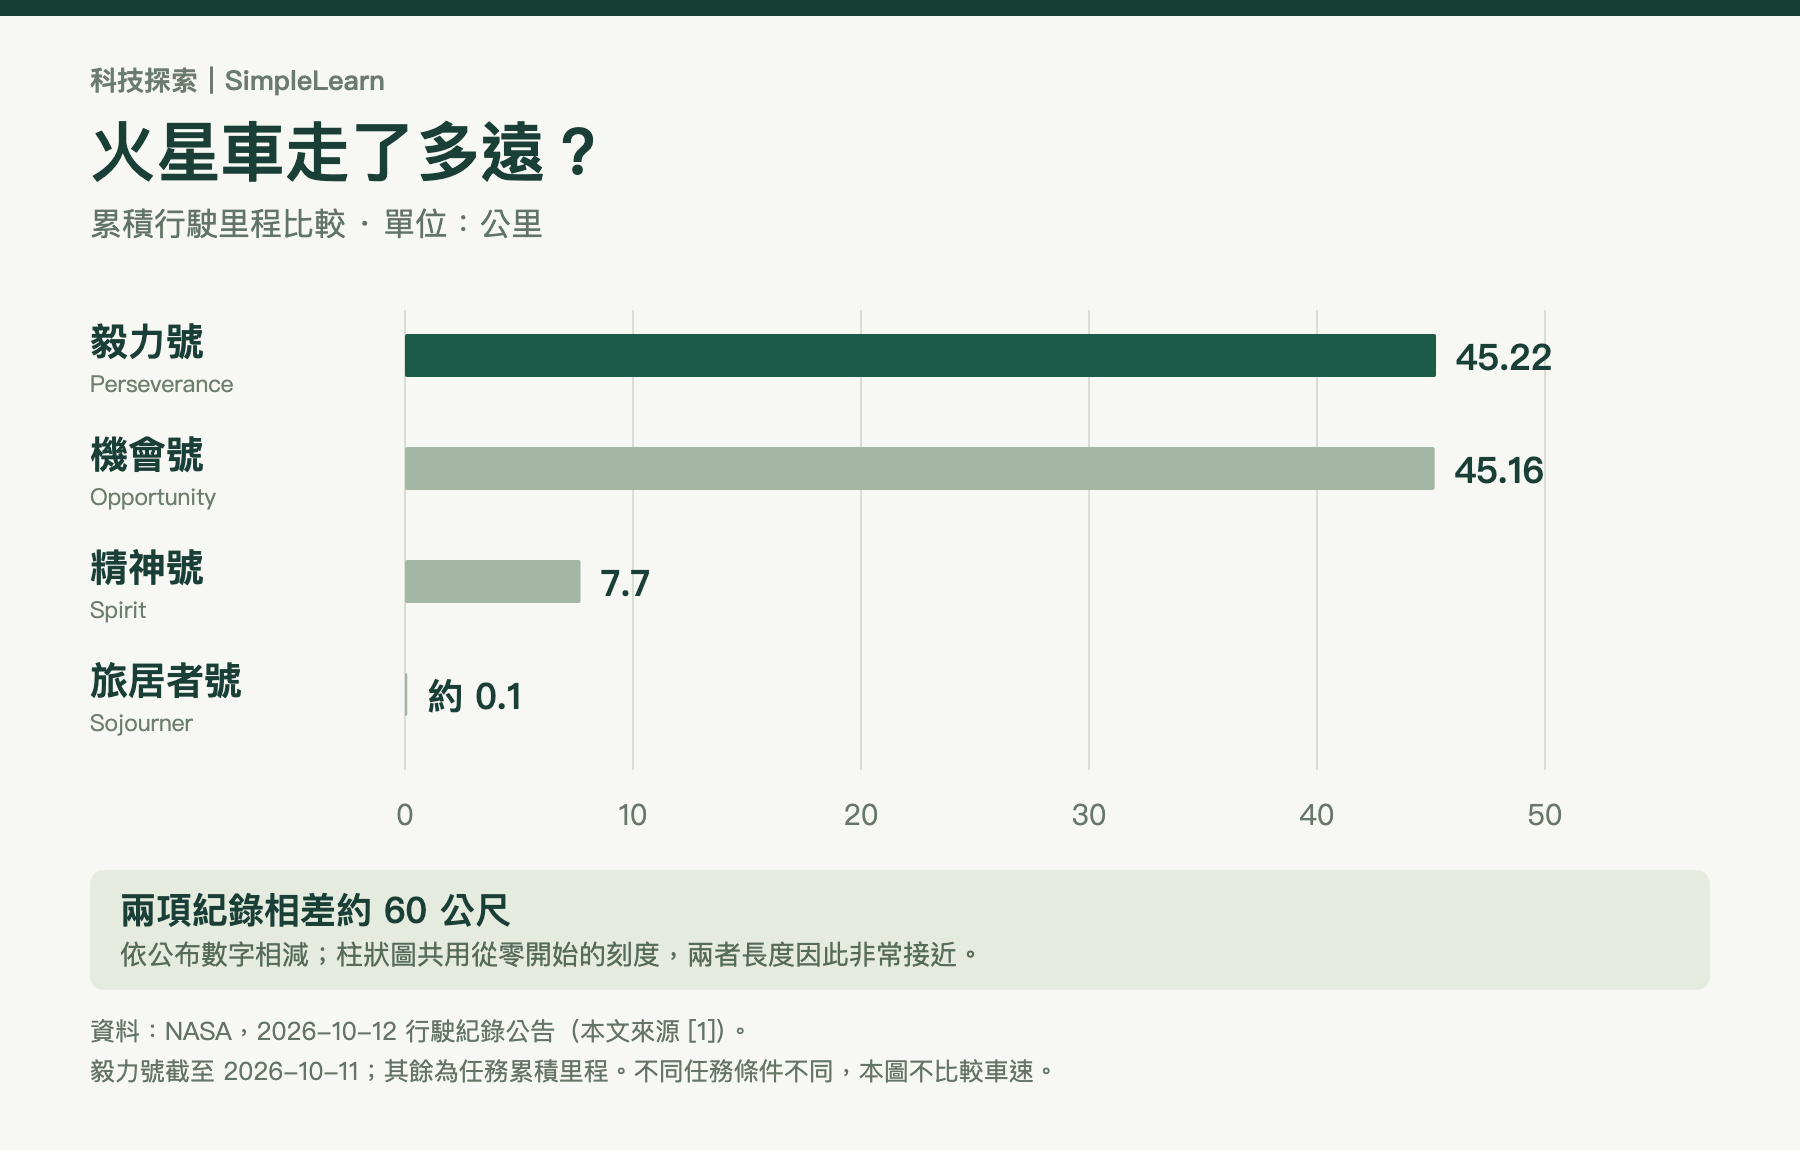
不過,這並不是在相同跑道上比賽。火星車途中會停下來拍攝、分析與採樣;任務進行多久,也不等於車輪轉了多久。讀這張圖時,我們比較的是累積探索路程,而不是哪輛車跑得最快。
為什麼不能從地球即時遙控?
我們熟悉的遙控車,按下轉彎鍵,車子很快就會反應。但火星和地球距離遙遠,無線電訊號即使以光速傳播,仍需要時間。NASA 的任務說明指出,依兩顆行星的位置不同,單程傳送指令約需 3–22 分鐘。這是一般範圍,不是破紀錄當天的實測延遲。
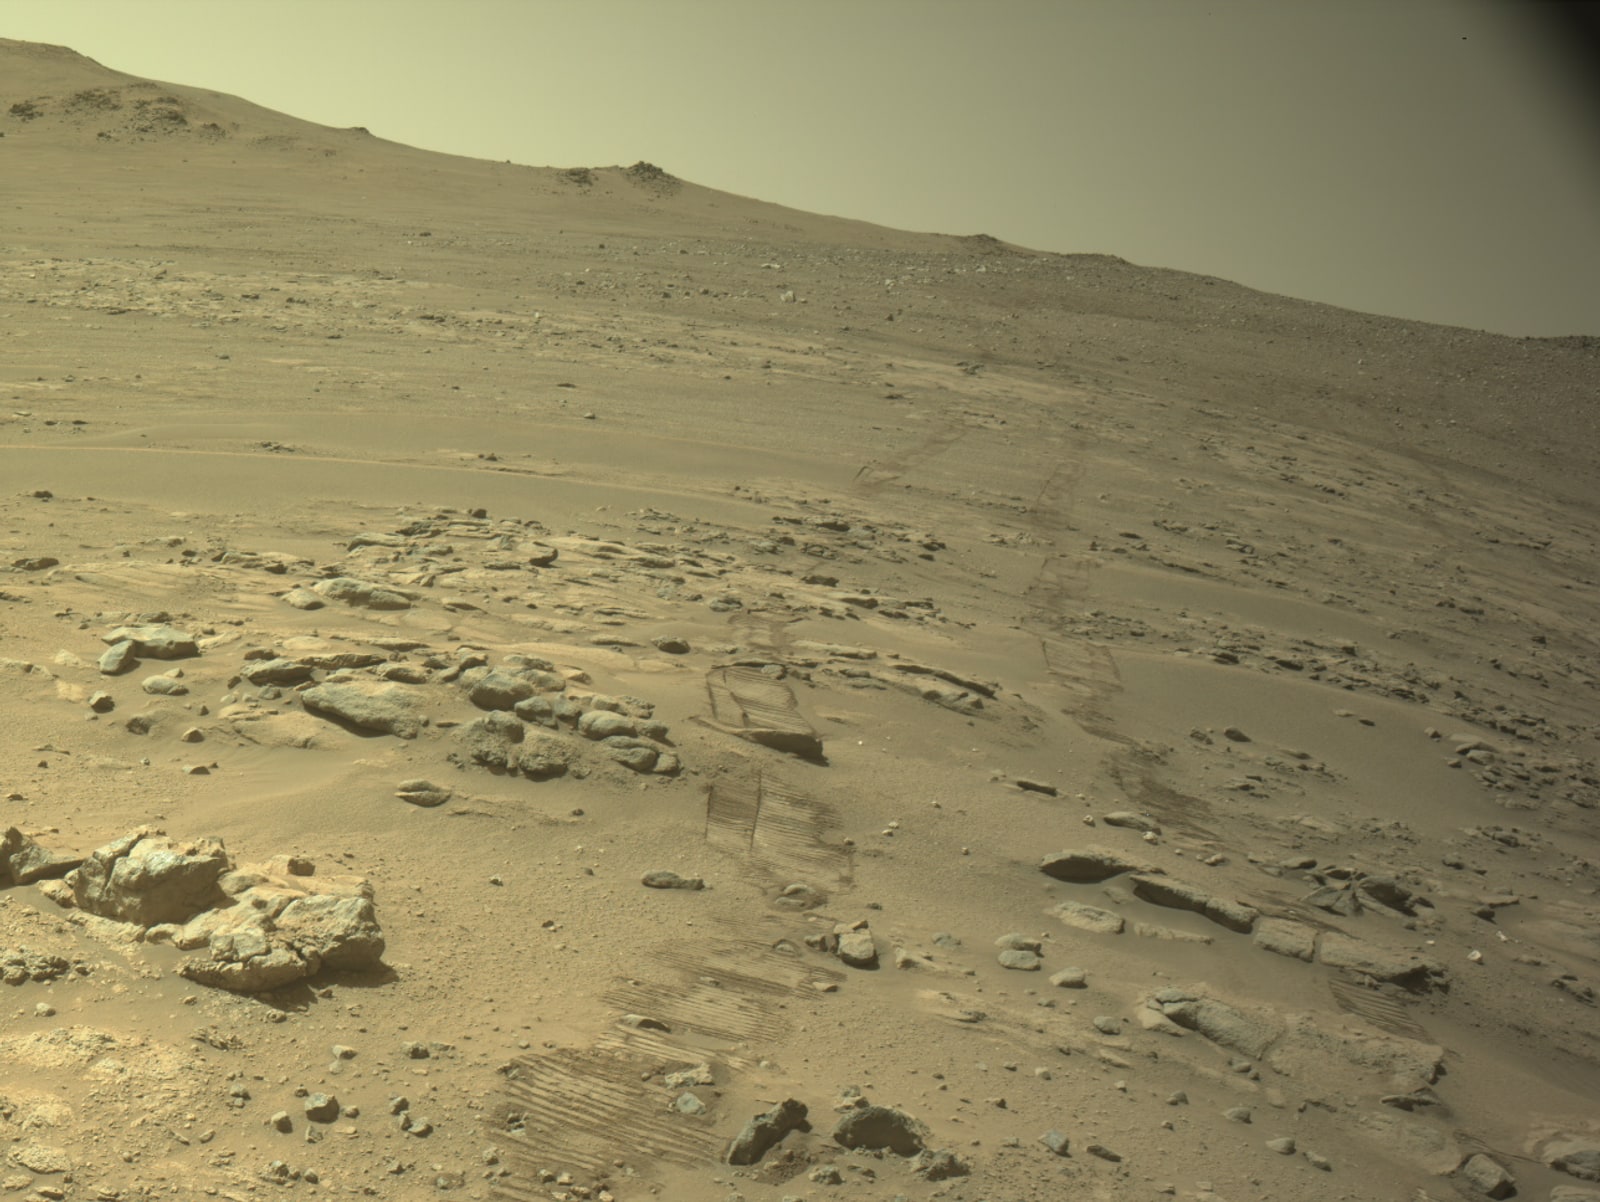
如果每看到一塊石頭,都得等影像傳回地球、由人決定繞行方向,再把指令傳過去,行駛就會頻頻停頓。因此,地球團隊會先規劃路線與任務,再讓車上的系統處理沿途的局部避障。
AutoNav 怎麼把照片變成能走的路?
毅力號搭載的自主導航系統,稱為 AutoNav。它利用左右導航相機取得前方地形影像,建立三維地圖,辨認可能妨礙通行的地形,再規劃繞過障礙的路線。地圖在這裡不只是標出一條線,還要反映地面的高低起伏。
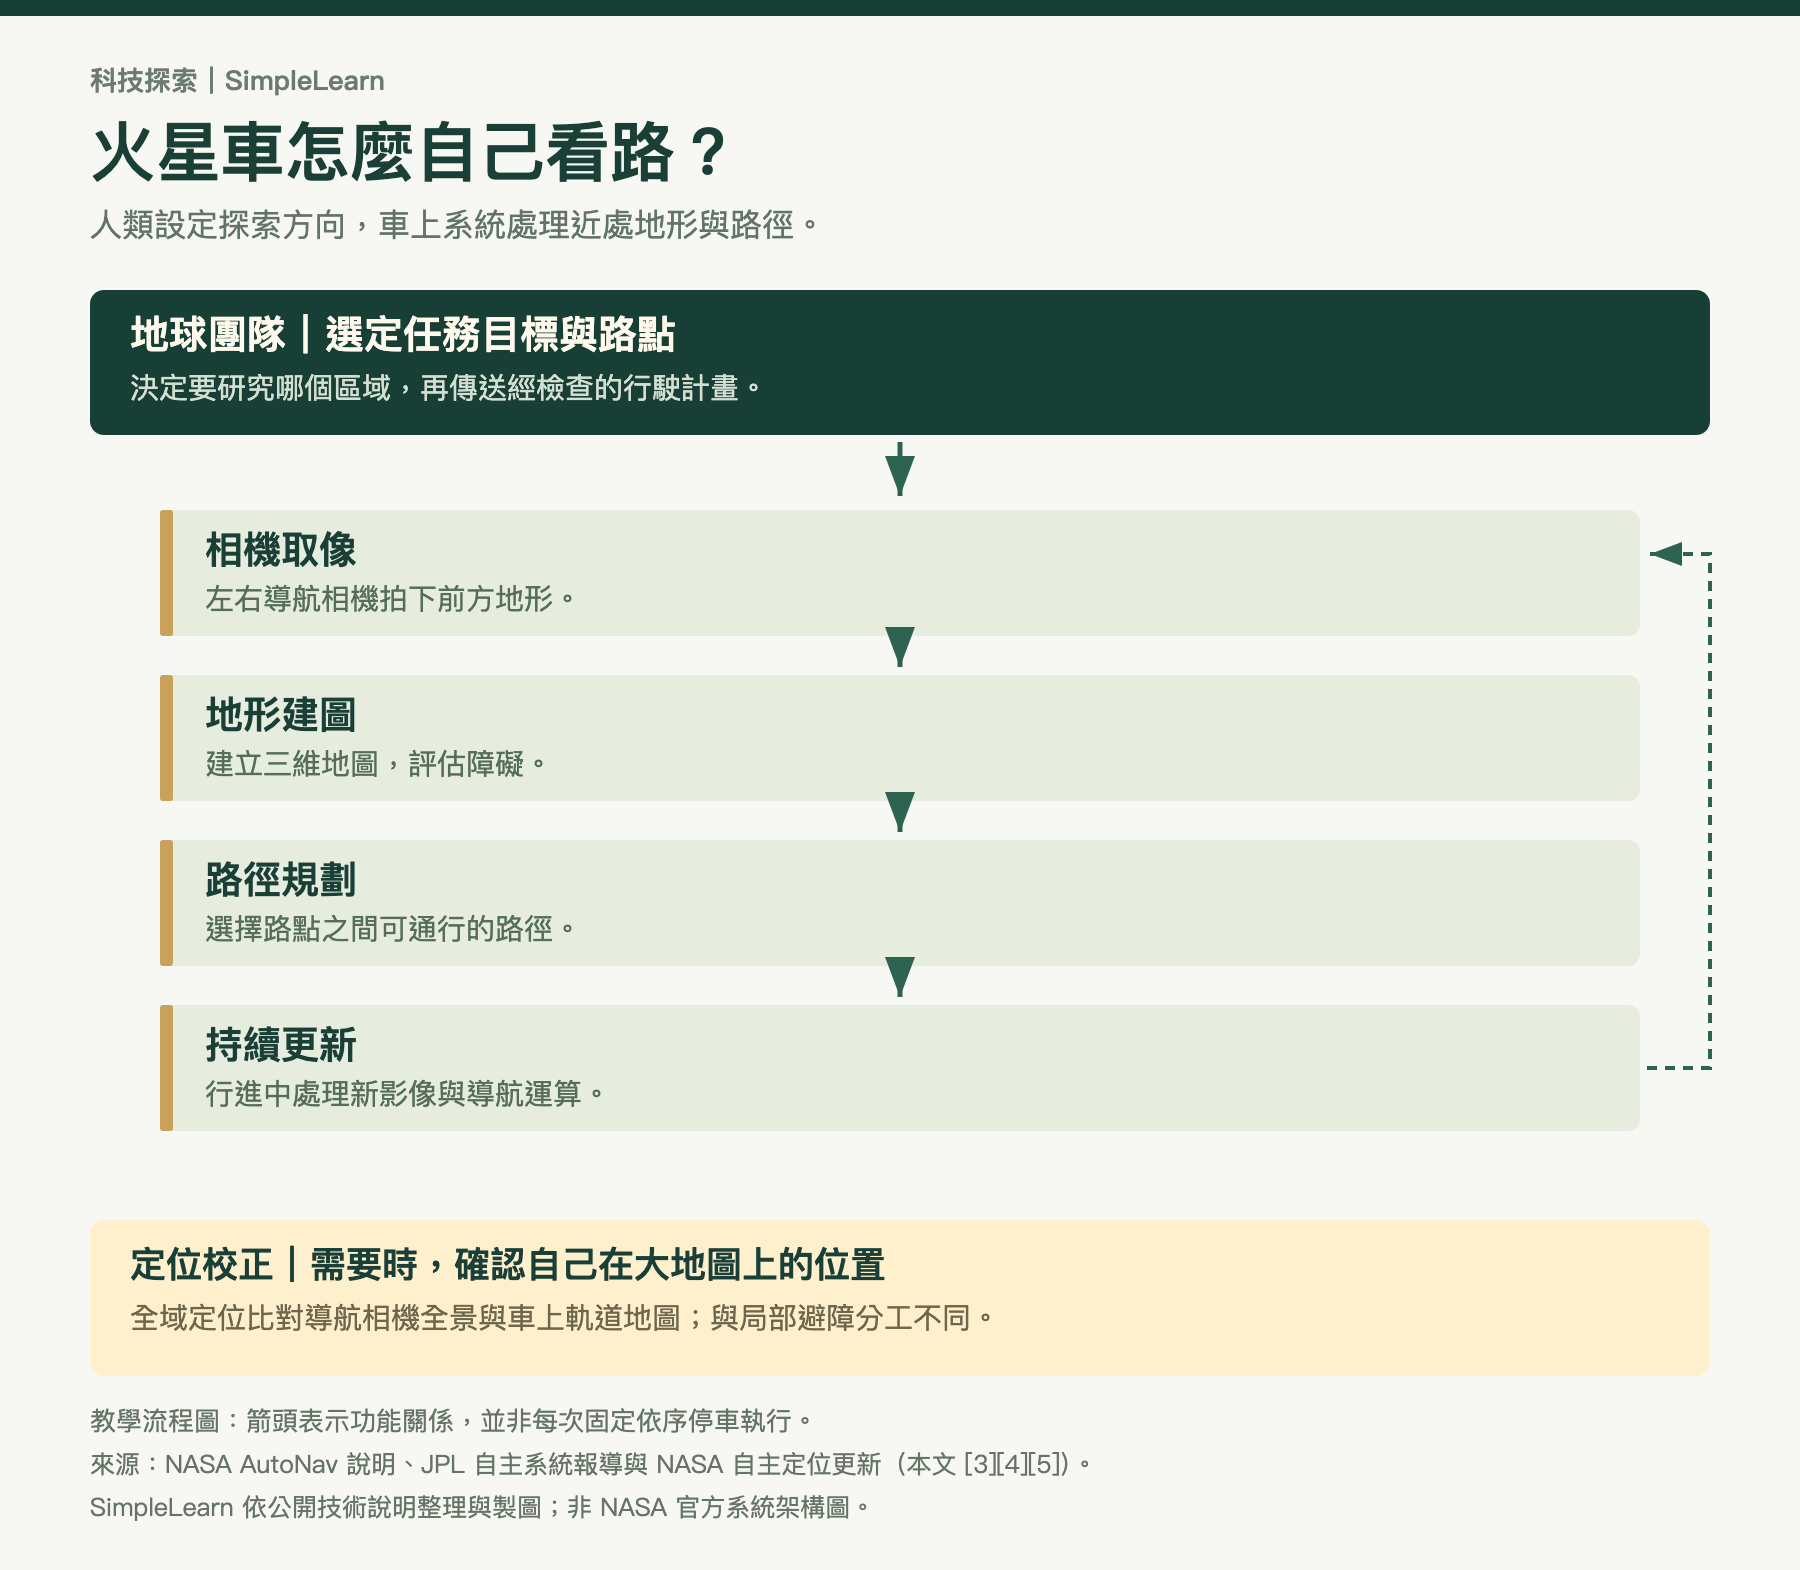
這裡還有一項重要進步:毅力號可以在行進時處理地形影像與路徑。NASA 用「thinking while driving」形容這種能力,意思是輪子轉動時,也能持續進行導航運算。較快的相機與專門處理影像的電腦,讓它減少為了規劃下一步而停車的需要。
本站補充比喻|像帶著目的地走過石頭步道
你知道要走到步道出口,但不會預先背好每一步該踩哪裡;走近石頭時,會再看眼前的空間,調整路徑。這可幫助我們理解 AutoNav 的「先有目的地,再依現場地形選路」。比喻依上述建圖與避障機制延伸;火星車實際使用的是相機、地圖與演算法,不具有人類對環境的理解。
會避開石頭,也要知道自己走到哪裡
想像你在陌生校園裡走路:避開前方的人,和確認自己位於哪棟大樓旁,是不同的問題。火星車也需要分開處理「附近能不能走」與「目前位於地圖哪裡」。這是本站用來說明導航與定位差別的例子。
毅力號原本就會比較行進前後的影像,估計自己移動了多少,這種方法稱為視覺里程計(visual odometry)。但一路累積的小誤差,可能讓它對位置越來越不確定;當它判斷自己可能太靠近危險區域時,就可能提早結束行駛,等待後續指示。
2026 年 2 月,NASA 公布「火星全域定位」(Mars Global Localization)技術:讓毅力號自行比對導航相機全景與車上儲存的軌道地形圖。NASA 報導的定位作業約需 2 分鐘,可將位置確定到約 25 公分的範圍。火星沒有地球那樣的 GPS 衛星網,這項能力靠的是影像與地圖比對。
| 要解決的問題 | 主要由誰/什麼處理 | 白話理解 |
|---|---|---|
| 下一站值得去哪裡? | 地球上的科學與工程團隊規劃任務、選擇路點 | 決定探索目標 |
| 眼前這段路怎麼走? | AutoNav 建立地形圖,評估與繞行障礙 | 選擇局部路徑 |
| 目前位於大地圖哪裡? | 視覺里程計估計移動;全域定位需要時比對軌道地圖 | 追蹤位置並校正誤差 |
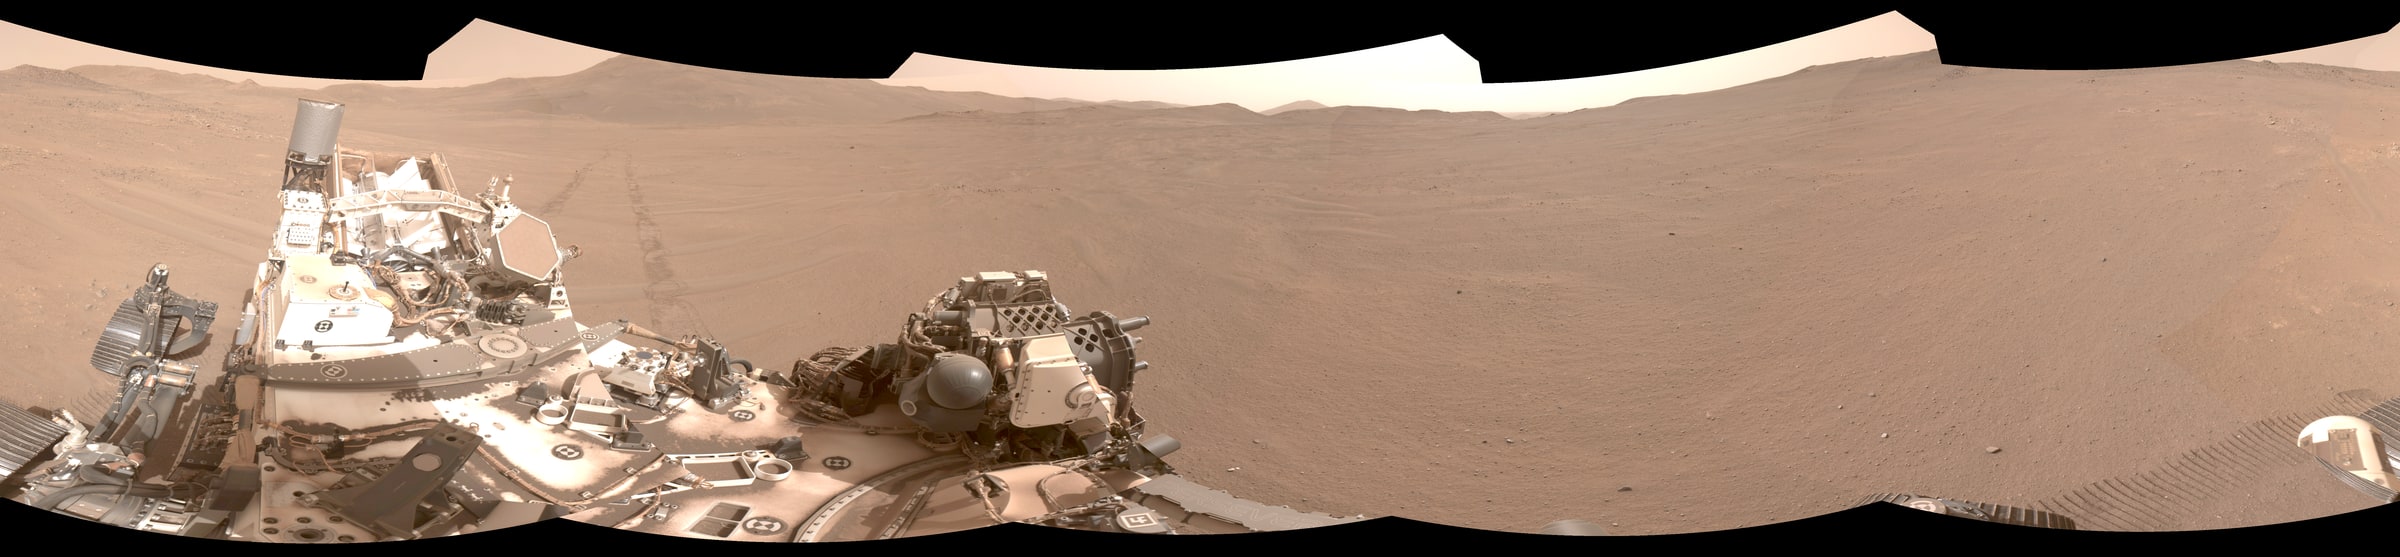
走得更遠,是為了讀到更多火星歷史
在 2023 年的「Snowdrift Peak」巨石區穿越任務中,地球規劃者負責大方向,AutoNav 則處理近處的繞石細節。這個實例說明,自主導航的價值也在於減少移動所占的作業時間,讓團隊有更多機會安排科學觀測。
毅力號的工作包括研究岩石、地質與過去的環境,尋找古代生命可能留下的線索,並收集、保存樣本。不同地層與岩石,可能記錄不同時期的火星環境;能到達更多研究地點,才有機會讓這些線索彼此對照。
這也需要人員持續合作。Space.com 在這次紀錄的報導中訪問任務團隊,成員強調工程師、駕駛規劃者與科學家之間的配合。這是受訪團隊對任務運作的說明,並非單靠一項軟體就能解釋整趟探索。
下次看到「火星車自己開車」的新聞,我們可以試著分辨:它自主處理的是局部避障、位置校正,還是探索目標的選擇?把這些工作分清楚,就更容易看懂機器人的進步究竟發生在哪裡。
參考來源
- NASA:NASA’s Perseverance Sets Off-World Record for Total Distance Driven(2026-10-12)
https://science.nasa.gov/blogs/perseverance-mars-rover/2026/10/12/nasas-perseverance-sets-off-world-record-for-total-distance-driven/ - NASA:NASA’s Self-Driving Perseverance Mars Rover ‘Takes the Wheel’(2021-07-01)
https://www.nasa.gov/solar-system/nasas-self-driving-perseverance-mars-rover-takes-the-wheel/ - NASA:NASA’s Perseverance Now Autonomously Pinpoints Its Location on Mars(2026-02-18)
https://www.nasa.gov/missions/mars-2020-perseverance/perseverance-rover/nasas-perseverance-now-autonomously-pinpoints-its-location-on-mars/ - NASA JPL:Autonomous Systems Help NASA’s Perseverance Do More Science on Mars(2023-09-21)
https://www.jpl.nasa.gov/news/autonomous-systems-help-nasas-perseverance-do-more-science-on-mars/ - NASA:Speaking Percy’s Language: How to Talk so Perseverance Will Listen(2021-09-14)
https://science.nasa.gov/blog/speaking-percys-language-how-to-talk-so-perseverance-will-listen/ - NASA:Perseverance Science(頁面更新 2025-05-21)
https://science.nasa.gov/mission/mars-2020-perseverance/science/ - Space.com:NASA’s Perseverance Mars rover breaks interplanetary driving record — and it’s far from done(2026-10-13)
https://www.space.com/space-exploration/mars-rovers/nasas-perseverance-mars-rover-breaks-interplanetary-driving-record-and-its-far-from-done
本文由 AI 協助整理,經編輯審閱。